五级流水线数据通路
单周期数据通路
Section titled “单周期数据通路”- ALU
- 32 个 32 位寄存器
- 数据存储器
- 取指令
- 控制器
Verilog 相关
Section titled “Verilog 相关”- 读取十六进制文本为内存中的数据
initial begin $readmemh(filePath, localRegister, startAddr, endAddr);end- 使用命令行进行仿真
iverilog -o testbench testbench.v # 编译 testbenchvvp testbench # 运行,即仿真gtkwave wave.vcd # 查看波形reg [31:0] Mem [63:0]的含义 表示 32 位的寄存器组,共有 64 个寄存器单元,即前面表示存储单元宽度,后面表示存储单元个数
汇编代码转 16 进制代码
Section titled “汇编代码转 16 进制代码”通过 python 字符串处理以及正则表达式将 MIPS 的 11 条汇编指令代码翻译为 32 位机器码
1. 流水线数据通路
Section titled “1. 流水线数据通路”- IUnit
- RFile
- ExecUnit
- DataMem
4 个状态寄存器 + PC
Section titled “4 个状态寄存器 + PC”| 寄存器 | 需要保存的状态 |
|---|---|
| PC Reg | PC,newpc |
| IF/ID Reg | PC+4,Instruction |
| ID/Ex Reg | PC+4,Imm,Rt,Rd,busA,busB |
| Ex/Mem Reg | PC+4,Zero,busB,Result,RtRdDst |
| Mem/Wr Reg | DataOut,Result,RtRdDst |
2. 控制冒险(采用静态分支预测的方法)
Section titled “2. 控制冒险(采用静态分支预测的方法)”2.1. Branch & Zero
Section titled “2.1. Branch & Zero”在 beq 指令中,原本需要运行到 exec 周期结束时,才能得到 Zero 信号,但如果在前面的 Reg/Dec 阶段,将从 Rs, Rt 中取出的数进行异或,得到的结果每位或,就可以得到 Zero 的信号。也就是说,在先一个周期就可以提前得到这个信号,判断是否需要解决。与此同时,branch 的新地址已经送到 newpc 处。
此时,beq 的下一条指令还在 IFetch 阶段,得到了这一条指令。如果 beq 需要跳转,则将这一条已经取出的指令进行 bubble 处理,即只需去除一条指令,接下来的指令不会受到影响
本部分来自 ppt
- 缩短分支延迟,减少错误预测代价
- 可以将 “转移地址计算”和“分支条件判断”操作调整到 ID 阶段来缩短延迟
- 是可能的:IF/ID 流水段寄存器中已经有PC的值和立即数)
- 用逻辑运算(如,先按位异或,再结果各位相或)来直接比较Rs和Rt的值) ( 简单判断用逻辑运算,复杂判断可以用专门指令生成条件码) (许多条件判断都很简单)
- 可以将 “转移地址计算”和“分支条件判断”操作调整到 ID 阶段来缩短延迟
- 预测错误的检测和处理(称为“冲刷、冲洗” — Flush)
- 当 Branch=1 并且 Zero=1 时,发生转移(taken)
- 增加控制信号:IF.Flush=Branch and Zero,取值为 1 时,说明预测失败
- 预测失败 (条件满足) 时,完成以下两件事(延迟损失时间片C=1时):
- 将转移目标地址->PC
- 清除 IF 段中取出的指令,即:将 IF/ID 中的指令字清 0,转变为 nop 指令
2.1.1. Branch & Zero 信号和目标地址的生成
Section titled “2.1.1. Branch & Zero 信号和目标地址的生成”该部分在 IF/ID 之后完成
// PC+4 和 imm16 在 IF/ID 寄存器出现wire [31:0] bz_target_ahead;wire [31:0] imm32_ahead;extender ext_bz_ahead(  .im    (si_im),  .ExtOp  (ExtOp),  .Im    (imm32_ahead));assign bz_target_ahead = if_id_pc_inc_out + (imm32_ahead << 2);
// Branch 在 Controller 中给出// Zero 通过异或给出wire zero_ahead;wire bz_ahead;assign zero_ahead = (busA ^ busB) == 31'b0;assign bz_ahead = zero_ahead & Branch;
得到这两条信号 bz_target_ahead,bz_ahead 之后,将这两根线替换掉原来在 Exec 部件之后生成的 Branch 信号线。
2.2. Jump
Section titled “2.2. Jump”当 jump 指令到来,且得到需要真正跳转的信号时,下一条指令恰好在 IFetch 阶段,与此同时新的 PC 已经被送到 upc 部件。因此,该过程需要对这一条已经在 IF 阶段的指令进行 bubble 处理。
2.2.1. Jump 信号和地址的生成
Section titled “2.2.1. Jump 信号和地址的生成”该部分在 IF/ID 之后完成
// Jump 信号在 Controller 中给出// jump_target_pc 目标地址通过 PC 高 4 位,指令 26 位立即数,两个 0 拼接而成wire [31:0] jump_target_pc;assign jump_target_pc = {u_pc_pc_out[31:28], Instruction[25:0], 2'b00};得到 Jump 信号和 jump_target_pc 后,将这两根线替换原来在 Exec 部件之后和 Branch 信号线通过 mux 得到的线。
2.3. 等一下,似乎有什么可以并在一起的处理
Section titled “2.3. 等一下,似乎有什么可以并在一起的处理”在上面的讨论中,BZ 和 Jump 在跳转时均需要 bubble 下一个周期的指令,也就是说,可以定义一个 IF_flush 指令,IF_flush = bz | Jump,用于控制 IF/ID 寄存器的一次 bubble,以合并一部分处理。
另外,PC+4, bz_target_ahead, jump_target_pc 似乎可以用一个 32 位 mux3to1 多路选择器来选择。
2.3.1. IF_flush 和下一条指令的 bubble
Section titled “2.3.1. IF_flush 和下一条指令的 bubble”wire IF_flush;assign IF_flush = bz_ahead | Jump;assign if_id_bubble = IF_flush;// 暂时先这么写,在之后或许会碰到其他的信号,也需要控制这个 bubble 信号3. 数据冒险
Section titled “3. 数据冒险”3.1. 连续需要用到同一个寄存器的数据冒险
Section titled “3.1. 连续需要用到同一个寄存器的数据冒险”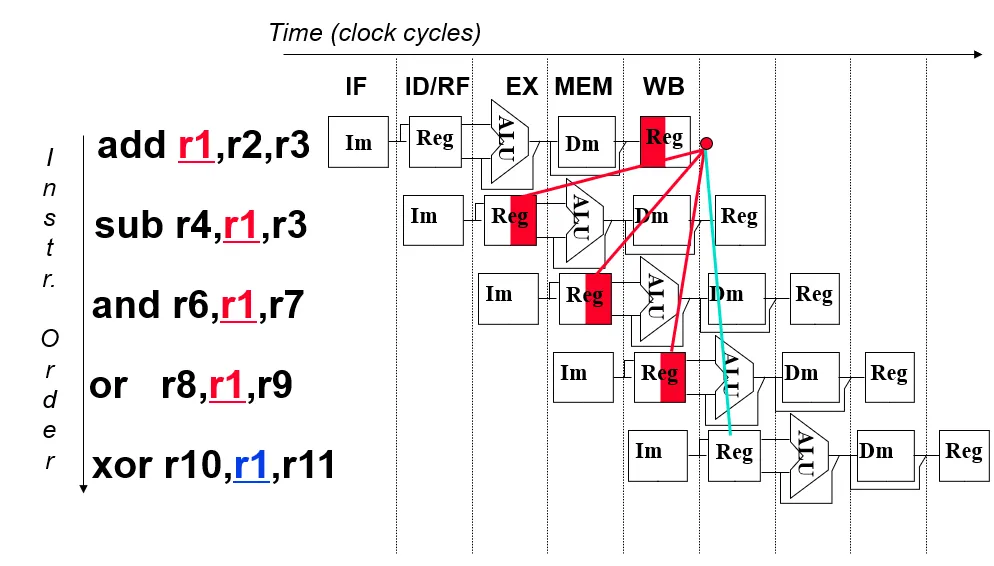
图中,若按照单周期的处理方式,仅能使得最后一条指令得到正确的结果。通过寄存器、存储器的前半周期写,后半周期读,解决了部分的冒险,可以使第 4 条指令也能够取到正确的数。
图中的第二、第三条指令在没有冒险处理的情况下无法得到正确的数,因此需要转发来处理冒险。
转发(Forwarding 或 Bypassing 旁路)技术
- 若相关数据是ALU结果,则如何?
- 可通过转发解决
- 若相关数据是上条指令 DM 读出内容,则如何?(Load-use 数据冒险)
- 不能通过转发解决,随后指令需被阻塞一个时钟或加 NOP 指令
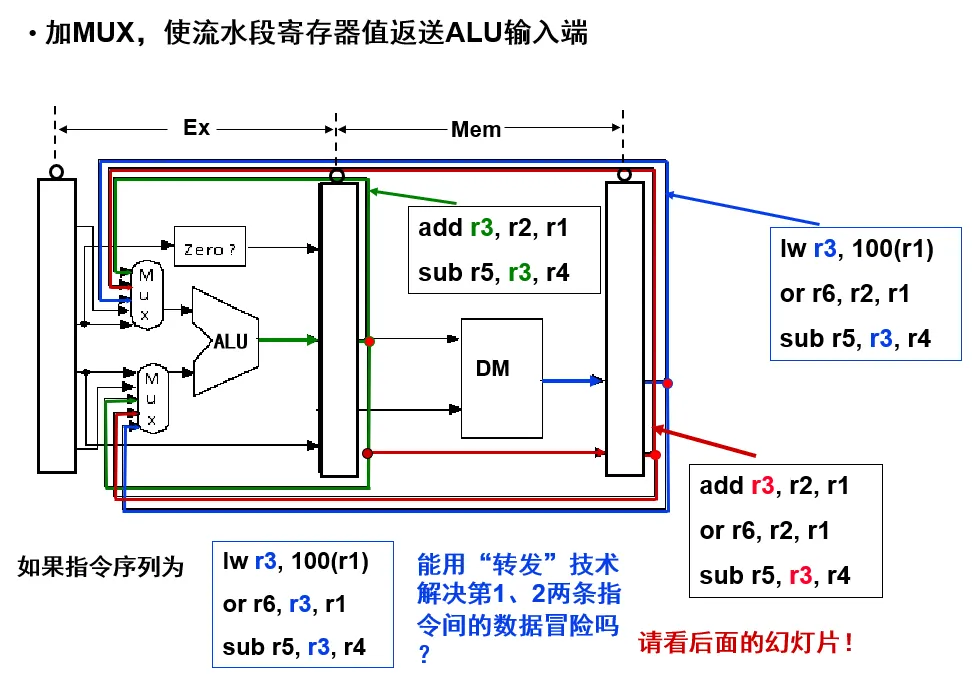
把数据从流水段寄存器中直接取到 ALU 的输入端 ^data-hazard
- 第一行指令的 EX 阶段得到的结果,直接转发到第二行指令的 EX 输入端
- 需要将寄存器
r_exec_mem的ex_me_ALUout_out转发至u_exec的busA,busB处。
- 需要将寄存器
- 第一行指令的 DM 阶段读出的结果,转发给第三行指令的 EX 输入端
- 需要将寄存器
r_mem_wr的me_wr_ALUout_out转发至u_exec的busA,busB处。
- 需要将寄存器
- Load-use 中的一部分冒险也通过在这里加入转发线来解决
需要在 ALU 的输入端插入一些多路选择器,选择应当输入的数据。
3.2. Load-use 数据冒险
Section titled “3.2. Load-use 数据冒险”lw 指令需要经过下面的流程才能取到数,数据至少需要在 MEM 阶段之后才能得到。
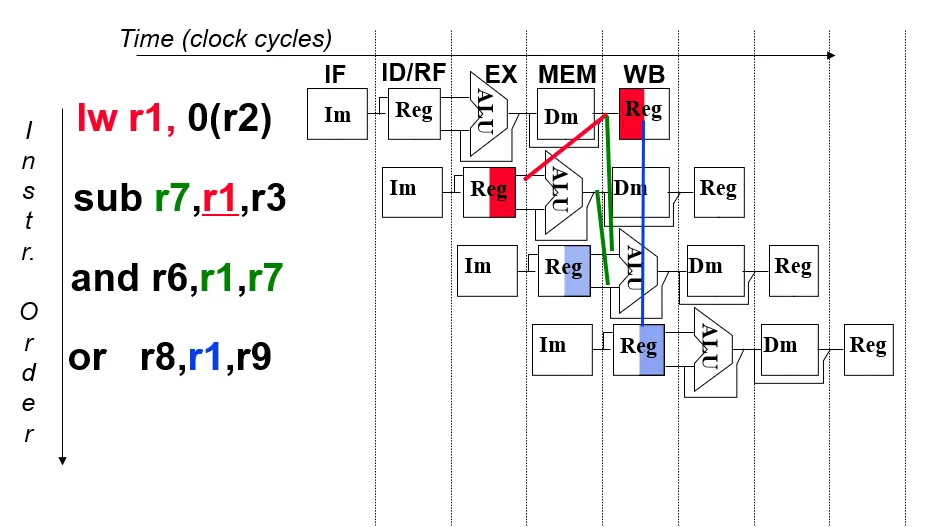
因此,在上面的示例中,lw 指令后紧跟着需要用到的寄存器,则需要使用转发与延迟结合的方法才能正确执行,需要延迟一个周期。
3.2.1. 编写 forward_unit 模块
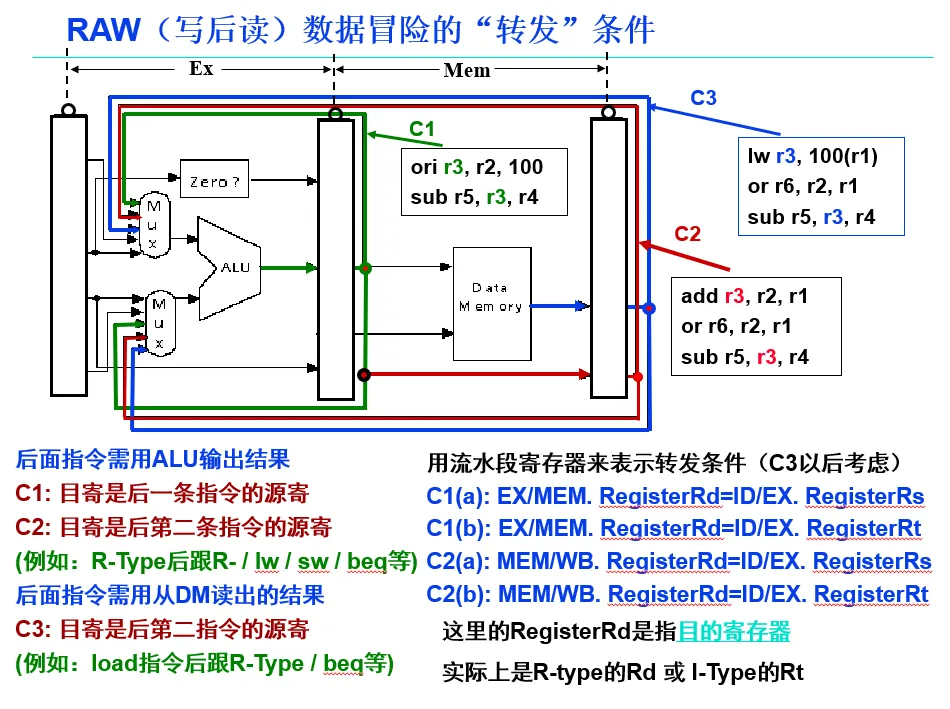
Section titled “3.2.1. 编写 forward_unit 模块”为解决数据冒险中 ALU 的多个输入,采用 forward_unit 生成多路选择[[#^data-hazard]]
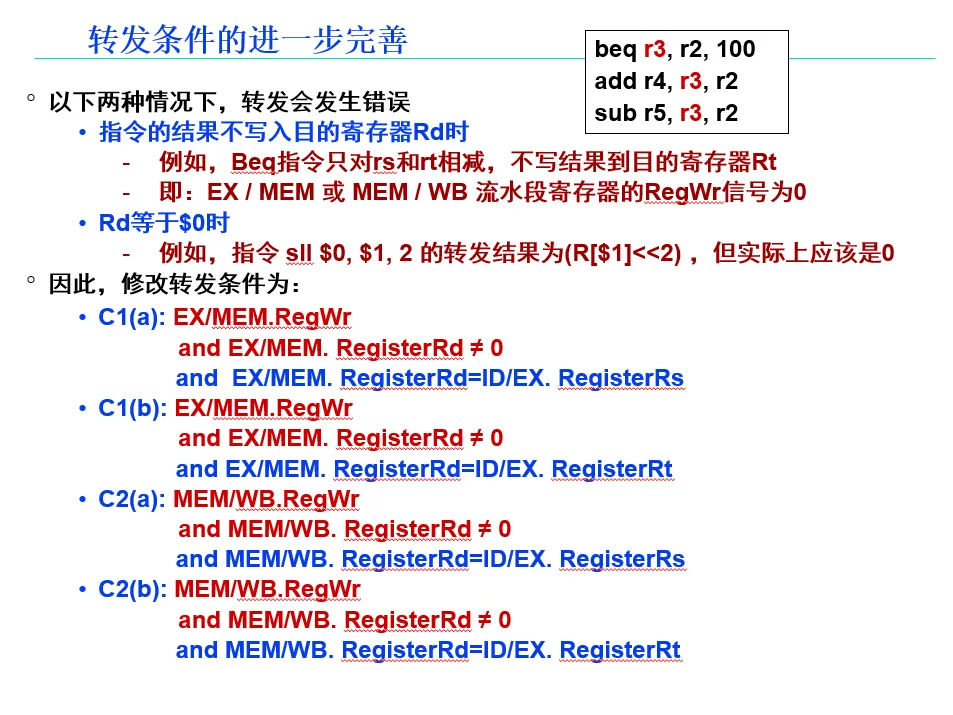
output [1:0] forward_a;output [1:0] forward_b;
wire c1a, c1b, c2a, c2b;
assign forward_a = {c1a, c2a};assign forward_b = {c1b, c2b};
assign c1a = (ex_me_wb) && (ex_me_Rw != 0) && (ex_me_Rw == id_ex_Rs);assign c2a = (me_wr_wb) && (me_wr_Rw != 0) && (ex_me_Rw != id_ex_Rs) && (me_wr_Rw == id_ex_Rs);assign c1b = (ex_me_wb) && (ex_me_Rw != 0) && (ex_me_Rw == id_ex_Rt);assign c2b = (me_wr_wb) && (me_wr_Rw != 0) && (ex_me_Rw != id_ex_Rt) && (me_wr_Rw == id_ex_Rt);
TODO: wb 信号为所有需要写回寄存器的信号的“或”,即 RegWr
forward_a 和 forward_b 用于 u_exec 的 busA busB 的多路选择。
forward_a == forward_b = 00: 原输入id_ex_busA_outid_ex_busB_outforward_a || forward_b = 01:me_wr_ALUout_outforward_a || forward_b = 10:ex_me_ALUout_out
wire   [31:0]  forward_a_target;  // busB 输入端类似
mux3to1 #(  .k     (32)) m_forward_a (  .U    (id_ex_busA_out),  .V    (me_wr_ALUout_out),  .W    (ex_me_ALUout_out),  .Selm  (forward_a),  .F    (forward_a_target));
3.2.2. 编写 hazard_detection_unit 模块
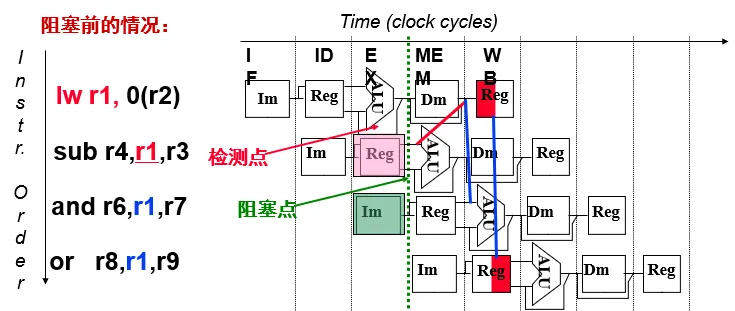
Section titled “3.2.2. 编写 hazard_detection_unit 模块”硬件阻塞方式,需要判断何时进行阻塞
- 前面为
lw指令,并且前面指令的目的寄存器等于当前刚取出指令的源寄存器,即stall = id_ex_MemtoReg && (id_ex_Rt == if_id_Rs || id_ex_Rt == if_id_Rt)
如何修改数据通路实现阻塞
- 检测“阻塞”过程中
- sub 指令在 IF/ID 寄存器中,并正被译码,控制信号和 Rs/Rt 的值将被写到 ID/EX 段寄存器
- and 指令地址在 PC 中,正被取出,取出的指令将被写到 IF/ID 段寄存器中
- 在阻塞点,必须将上述两条指令的执行结果清除,并延迟一个周期执行这两条指令
- 将 ID/EX 段寄存器中所有控制信号清 0 ,插入一个“气泡” (bubble ID/Ex.Reg signals)
- IF/ID 寄存器中的信息不变(还是 sub 指令),sub 指令重新译码执行(stall IF/ID.Reg)
- PC 中的值不变(还是 and 指令地址),and 指令重新被取出执行(stall PC)
module hazard_detection_unit ( input [4:0] id_ex_Rt, input [4:0] if_id_Rs, input [4:0] if_id_Rt, input id_ex_MemtoReg, output stall_out); assign stall_out = id_ex_MemtoReg && (id_ex_Rt == if_id_Rs || id_ex_Rt == if_id_Rt);endmodule